In[]:=
SetDirectory["C:\\Users\\tsuyo\\Desktop\\MachineLearningWithWolframLanguage\\西垣\\教師データ"]
Out[]=
C:\Users\tsuyo\Desktop\MachineLearningWithWolframLanguage\西垣\教師データ
In[]:=
si=Import["T-①-1 1538.jpg"],Import["T-①-2 1541.jpg"],Import["T-①-3 1542.jpg"],Import["T-①-4 1543.jpg"],Import["T-①-5 1609.jpg"],Import["T-①-6 1622.jpg"],Import["T-①-7 1785.jpg"],Import["T-①-8 2070.jpg"],Import["T-①-9 2071.jpg"],Import["T-①-10 2072.jpg"],Import["T-①-11 2073.jpg"],Import["T-①-12 2074.jpg"],Import["T-①-13 2075.jpg"],Import["T-①-14 2076.jpg"],Import["T-①-15 2078.jpg"],Import["T-①-16 2079.jpg"],Import["T-①-17 2083.jpg"],Import["T-①-18 2319.jpg"],Import["T-①-19 2948.jpg"],Import["T-①-20 2949.jpg"],Import["T-①-21 3000.jpg"],Import["T-①-22 3758.jpg"],Import["T-①-23 3761.jpg"],Import["T-①-24 5941.jpg"],Import["T-①-25 9556.jpg"];
In[]:=
nsp=Length[si];
In[]:=
SetDirectory["C:\\Users\\tsuyo\\Desktop\\MachineLearningWithWolframLanguage\\西垣\\判定用データ"]
Out[]=
C:\Users\tsuyo\Desktop\MachineLearningWithWolframLanguage\西垣\判定用データ
In[]:=
pri=Import["T-②-1 1538.jpg"],Import["T-②-2 1539.jpg"],Import["T-②-3 1541.jpg"],Import["T-②-4 1542.jpg"],Import["T-②-5 1543.jpg"]
Out[]=
,
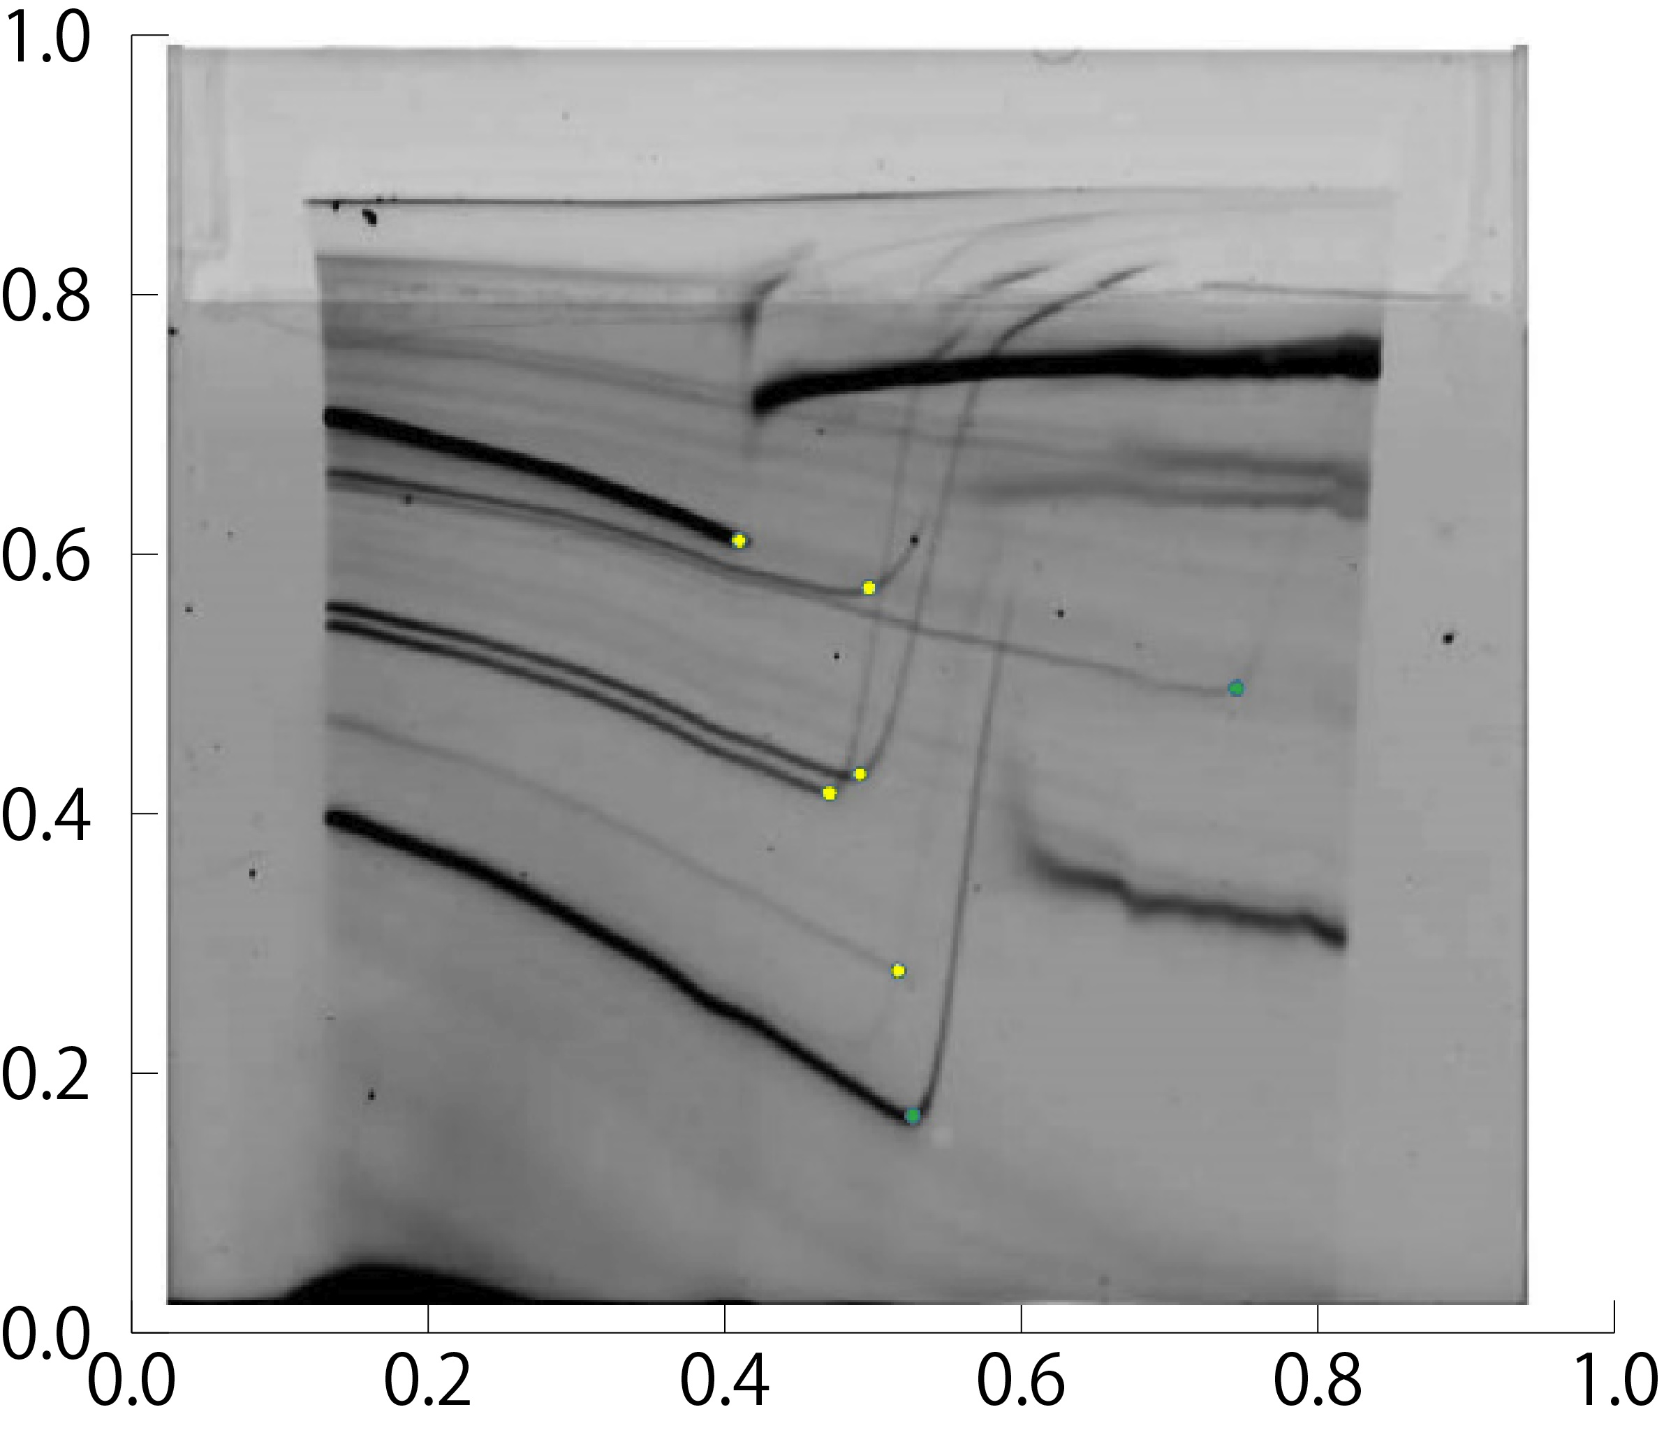
,
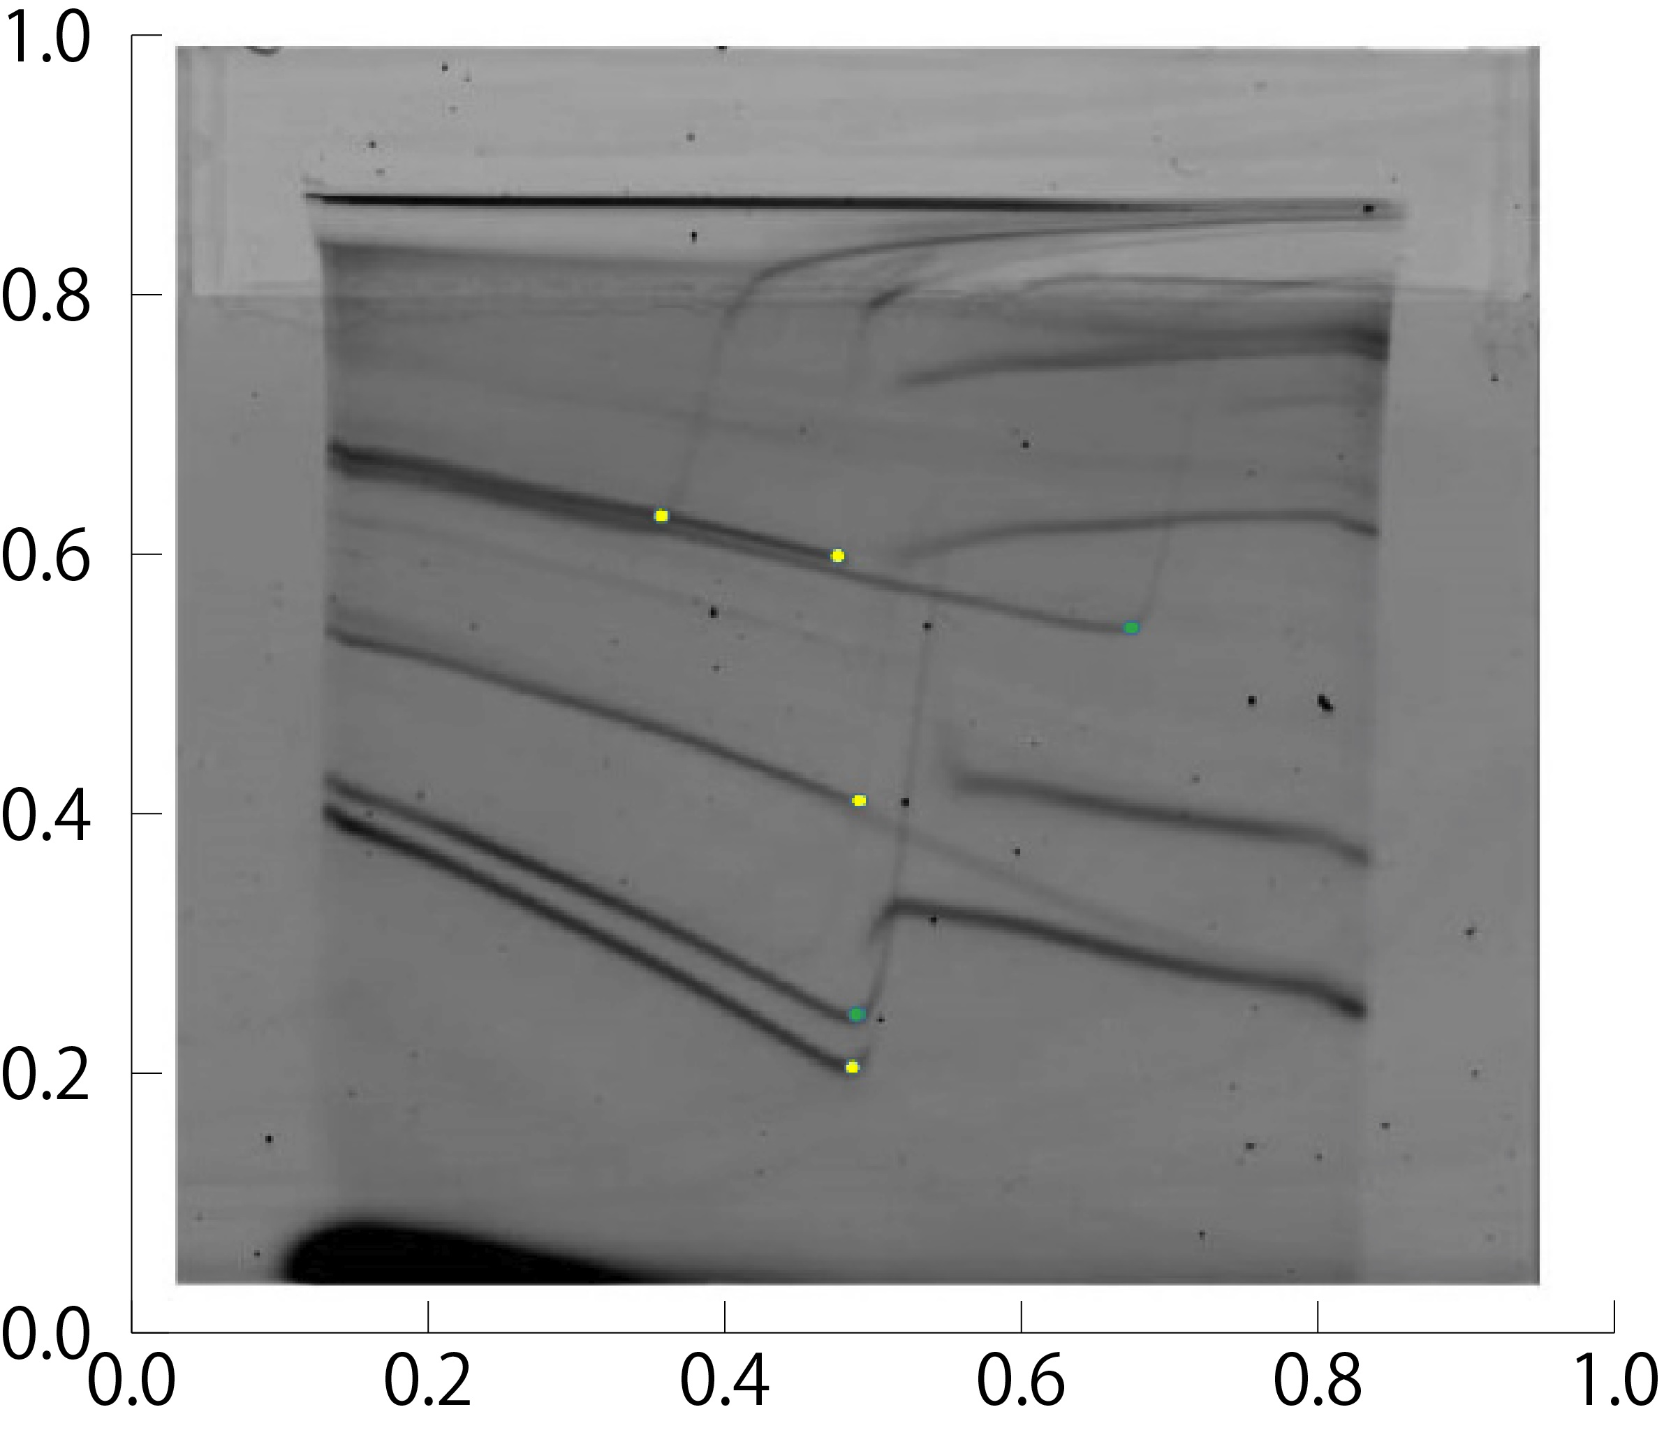
,
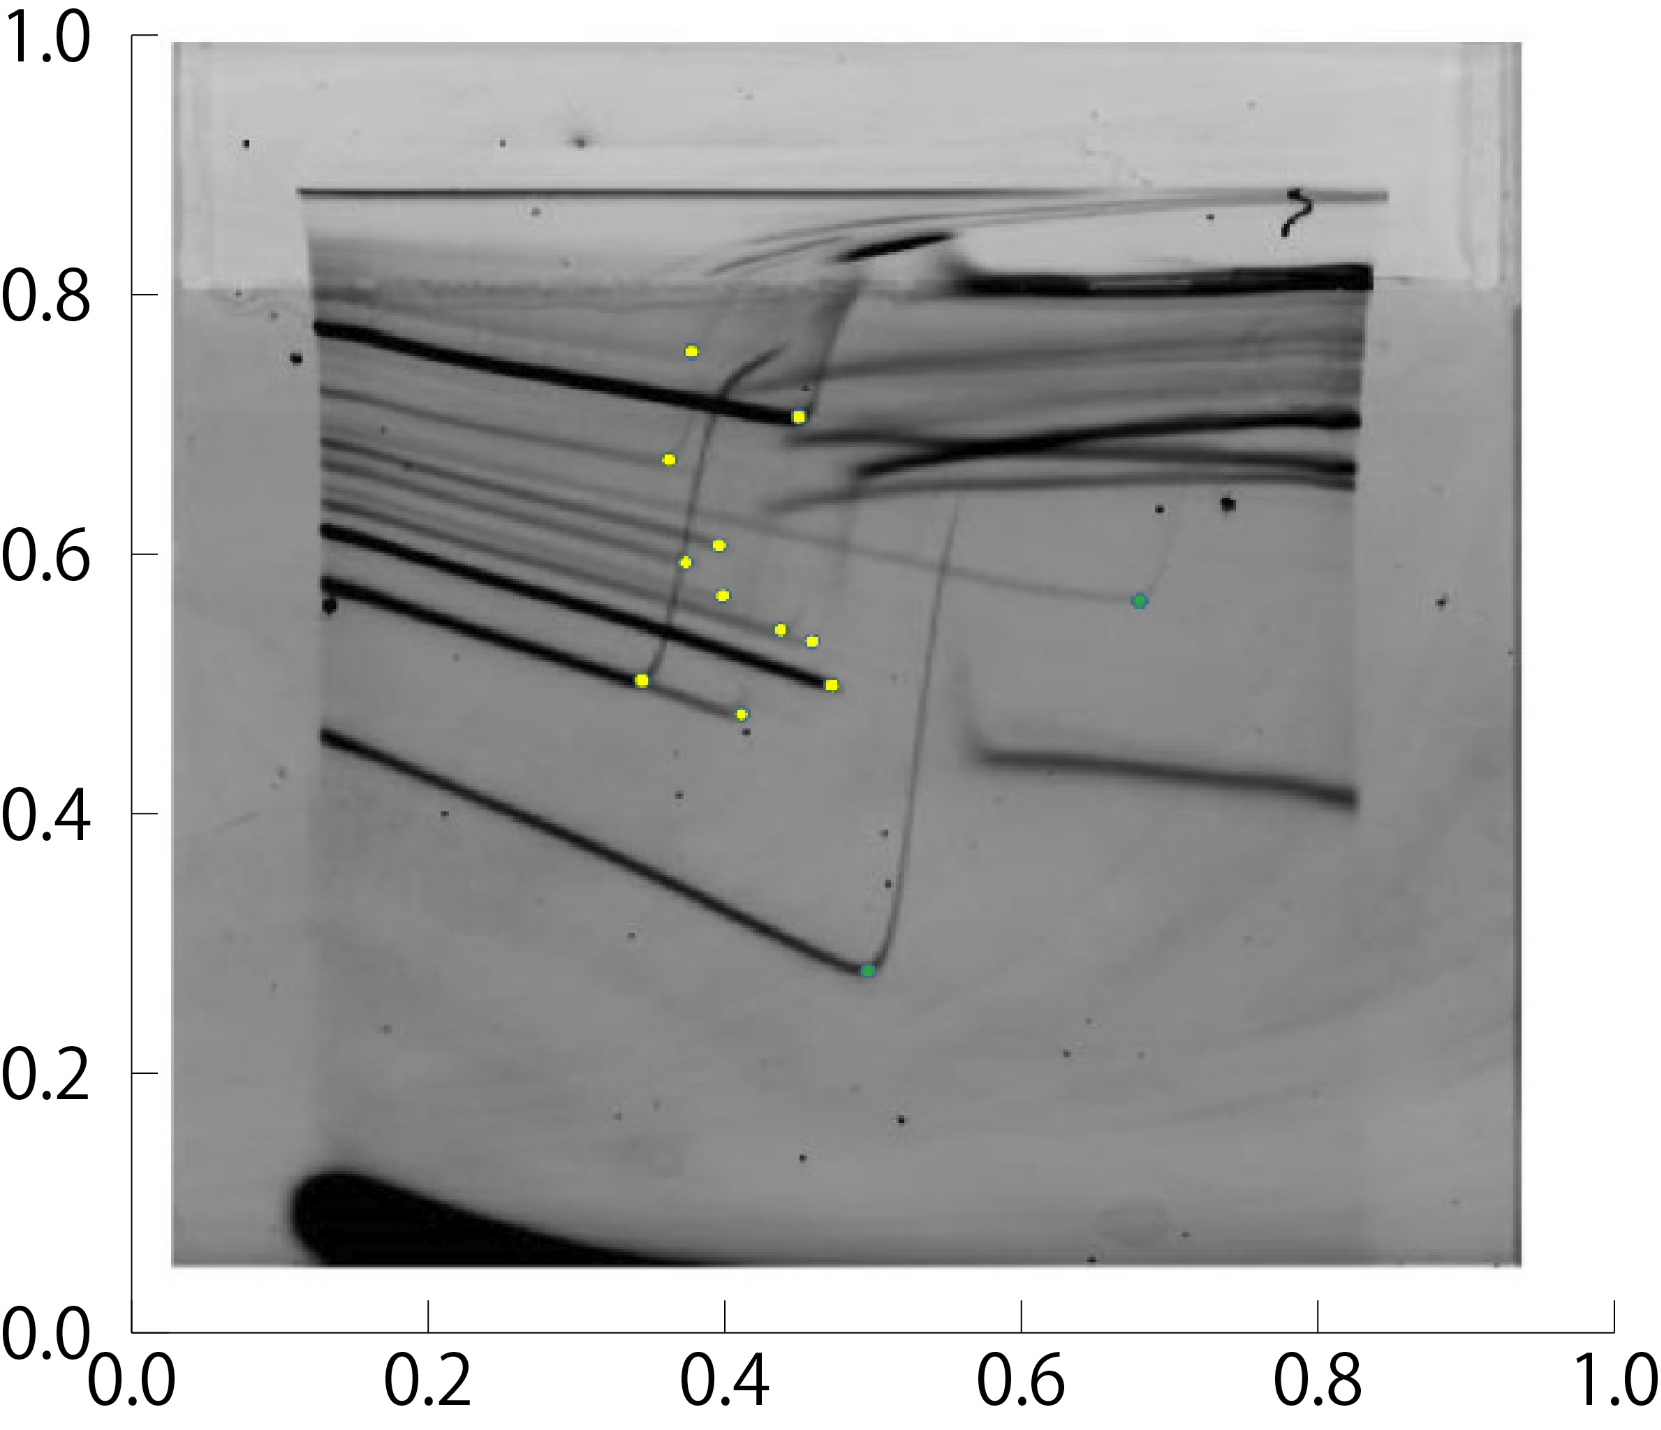
,
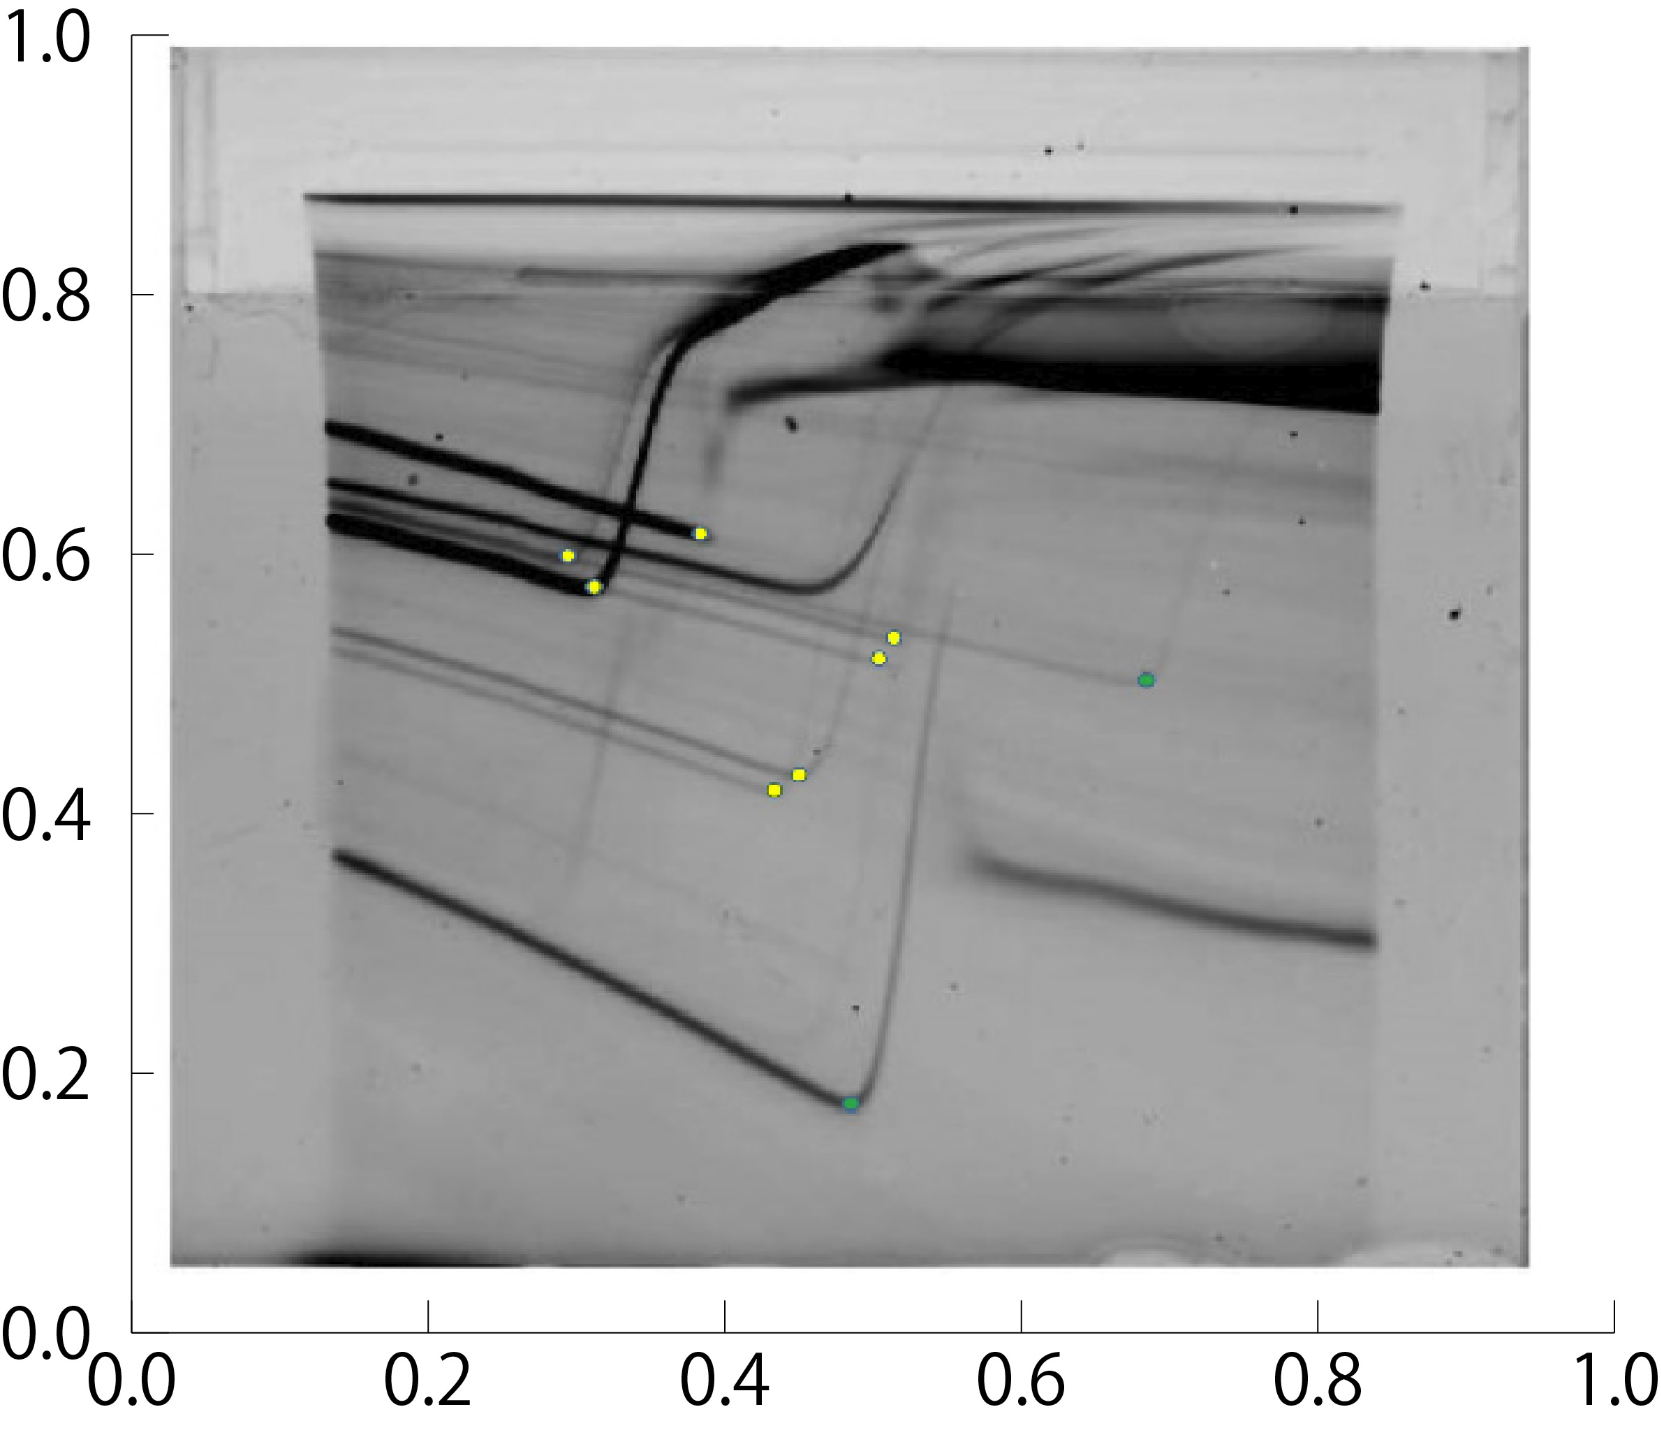
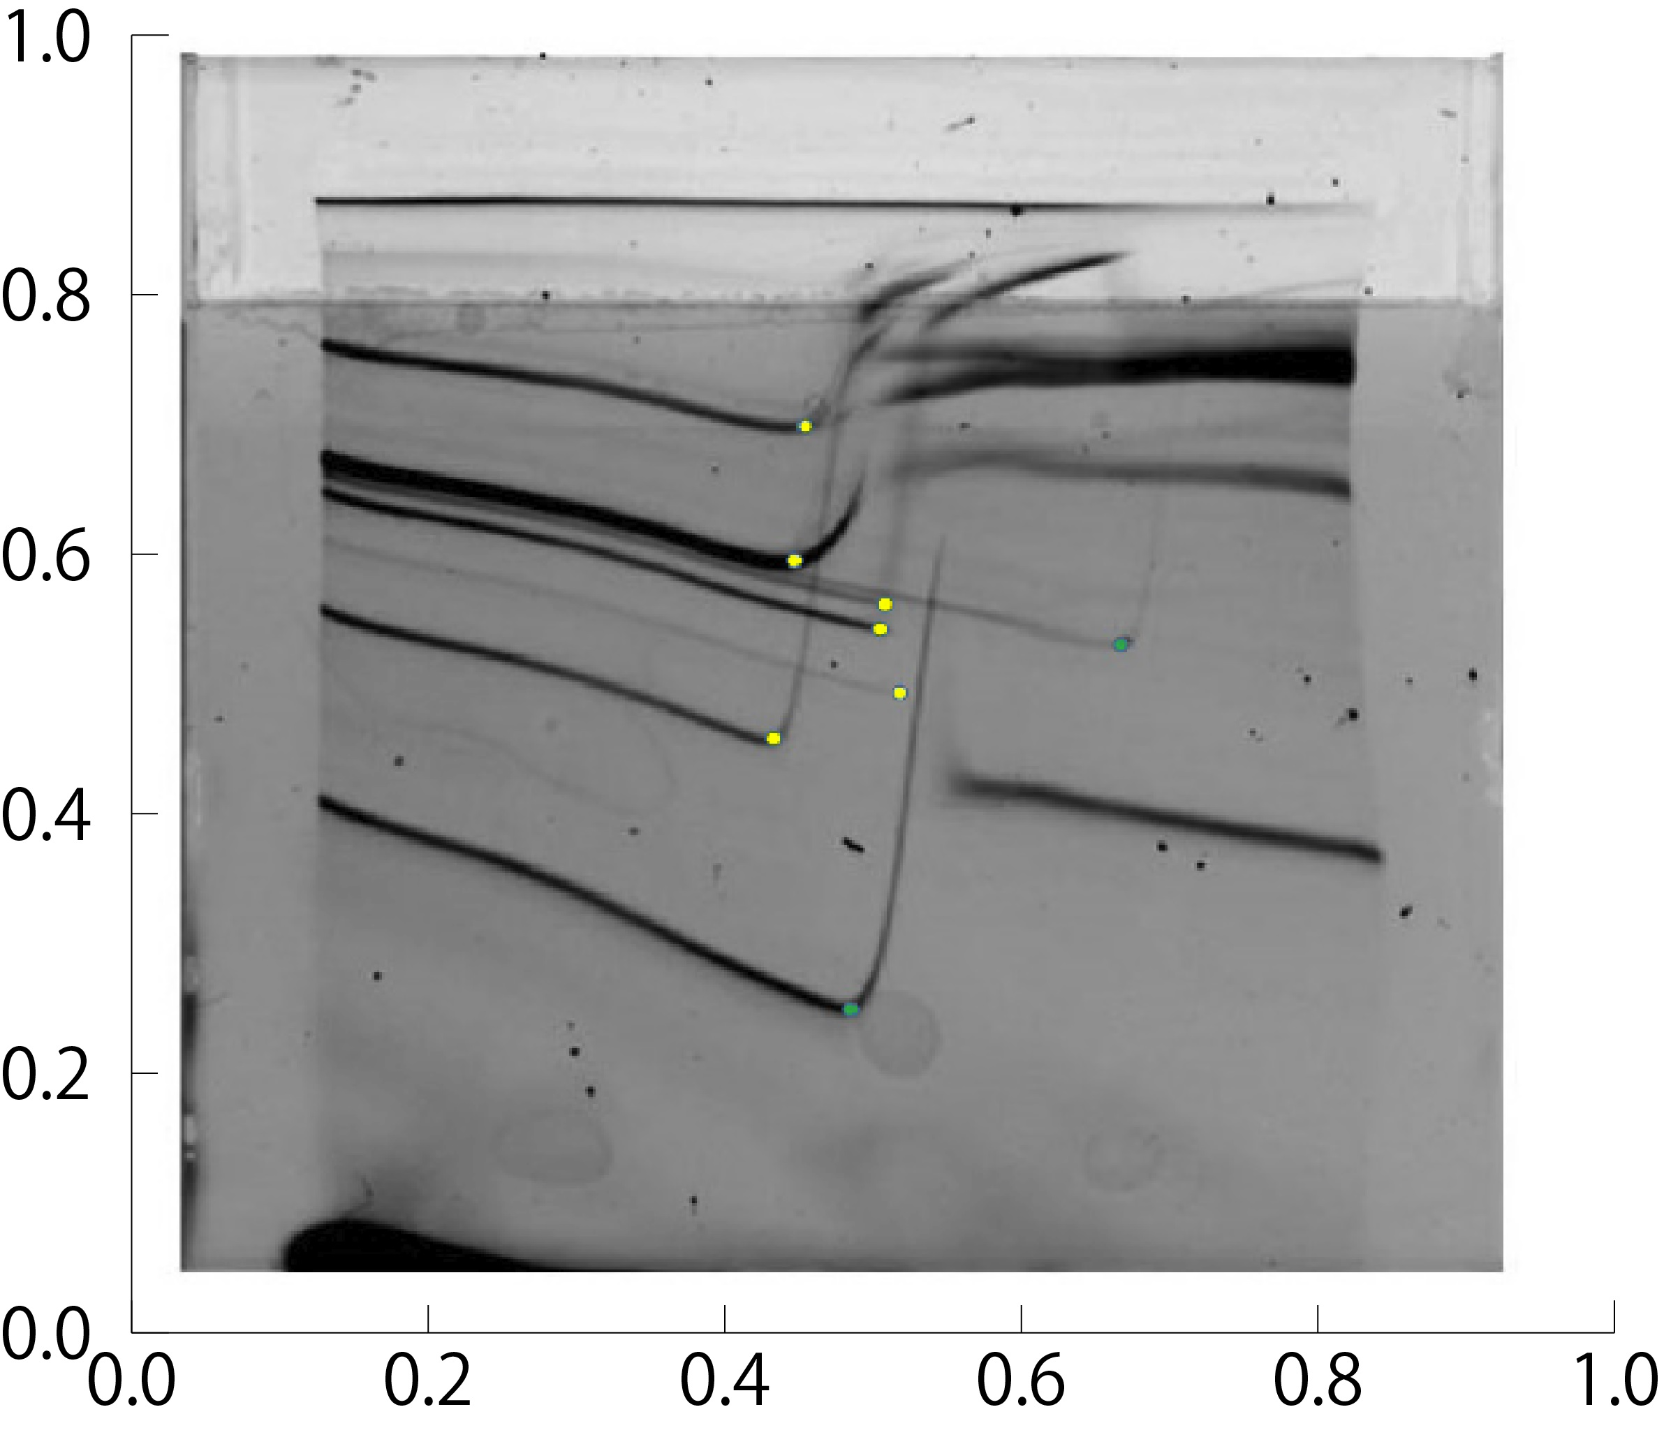
In[]:=
npr=Length[pri];
In[]:=
cpt1={{0.544,0.23},{0.317,0.2},{0.49,0.17},{0.488,0.173},{0.488,0.254},{0.51,0.22},{0.512,0.271},{0.52,0.198},{0.52,0.22},{0.485,0.191},{0.472,0.2},{0.48,0.215},{0.53,0.197},{0.50,0.185},{0.528,0.20},{0.483,0.2},{0.458,0.209},{0.496,0.227},{0.493,0.224},{0.52,0.215},{0.53,0.176},{0.472,0.229},{0.528,0.267},{0.52,0.206},{0.507,0.275}};
In[]:=
cpt2={{0.467,0.295},{0.216,0.41},{0.458,0.266},{0.423,0.291},{0.458,0.374},{0.416,0.326},{0.685,0.557},{0.453,0.289},{0.459,0.324},{0.437,0.264},{0.387,0.418},{0.419,0.32},{0.456,0.315},{0.427,0.304},{0.456,0.304},{0.421,0.308},{0.427,0.318},{0.40,0.427},{0.4,0.43},{0.427,0.409},{0.415,0.394},{0.376,0.42},{0.539,0.459},{0.456,0.406},{0.560,0.408}};
In[]:=
preas1={{0.52,0.165},{0.488,0.2},{0.499,0.286},{0.483,0.176},{0.488,0.251}}
Out[]=
{{0.52,0.165},{0.488,0.2},{0.499,0.286},{0.483,0.176},{0.488,0.251}}
In[]:=
preas2={{0.512,0.282},{0.491,0.25},{0.413,0.477},{0.432,0.412},{0.435,0.448}}
Out[]=
{{0.512,0.282},{0.491,0.25},{0.413,0.477},{0.432,0.412},{0.435,0.448}}
In[]:=
datasetx1=Table[si[[i]]->cpt1[[i,1]],{i,1,nsp}];
In[]:=
datasety1=Table[si[[i]]->cpt1[[i,2]],{i,1,nsp}];
In[]:=
datasetx2=Table[si[[i]]->cpt2[[i,1]],{i,1,nsp}];
In[]:=
datasety2=Table[si[[i]]->cpt2[[i,2]],{i,1,nsp}];
In[]:=
px1=Predict[datasetx1]
Out[]=
PredictorFunction


In[]:=
py1=Predict[datasety1]
Out[]=
PredictorFunction
In[]:=
px2=Predict[datasetx2]
Out[]=
PredictorFunction
In[]:=
py2=Predict[datasety2]
Out[]=
PredictorFunction
In[]:=
corpre1=Table[{px1[pri[[i]]],py1[pri[[i]]]},{i,1,Length[pri]}]
Out[]=
{{0.635456,0.225975},{0.469947,0.219178},{0.435672,0.216346},{0.554074,0.208982},{0.379244,0.226541}}
In[]:=
corpre2=Table[{px2[pri[[i]]],py2[pri[[i]]]},{i,1,Length[pri]}]
Out[]=
{{0.460106,0.264},{0.469399,0.374},{0.453911,0.32},{0.470948,0.557},{0.436873,0.43}}
In[]:=
preas1
Out[]=
{{0.52,0.165},{0.488,0.2},{0.499,0.286},{0.483,0.176},{0.488,0.251}}
In[]:=
preas2
Out[]=
{{0.512,0.282},{0.491,0.25},{0.413,0.477},{0.432,0.412},{0.435,0.448}}
In[]:=
Table[Show[ListPlot[{preas1[[i]]},PlotStyle{PointSize[Large],Purple},PlotRange->{{0,1},{0,1}}],ListPlot[{preas2[[i]]},PlotStyle{PointSize[Large],Purple},PlotRange->{{0,1},{0,1}}],ListPlot[{corpre1[[i]]},PlotStyle{PointSize[Large],Green},PlotRange->{{0,1},{0,1}}],ListPlot[{corpre2[[i]]},PlotStyle{PointSize[Large],Orange},PlotRange->{{0,1},{0,1}}]],{i,1,npr}]
Out[]=
,
,
,
,