In[]:=
<<Notation`
In[]:=
Symbolize;Symbolize;Symbolize;
In[]:=
ClearAll["Global`*"]$Assumptions={x,t,}∈∧{k,,ω,ℏ,m,,Δx,Δp,Δk}∈;[x_]=;f[x_,t_]=;freq=Solve-f[x,t]+Vf[x,t]ℏf[x,t],ω[k][[1,1]];[k_]=[x]f[-x,0]x;ψ[x_,t_]=[k]f[x,t]k/.freq;
E
T
k
0
Δx
0
>0
ψ
0
1
4
2π
Δx
0
-
2
x
4
2
Δx
0
x
k
0
(kx-ω[k]t)
2
ℏ
2m
∂
{x,2}
∂
t
ψ
1
2π
∞
∫
-∞
ψ
0
1
2π
∞
∫
-∞
ψ
In[]:=
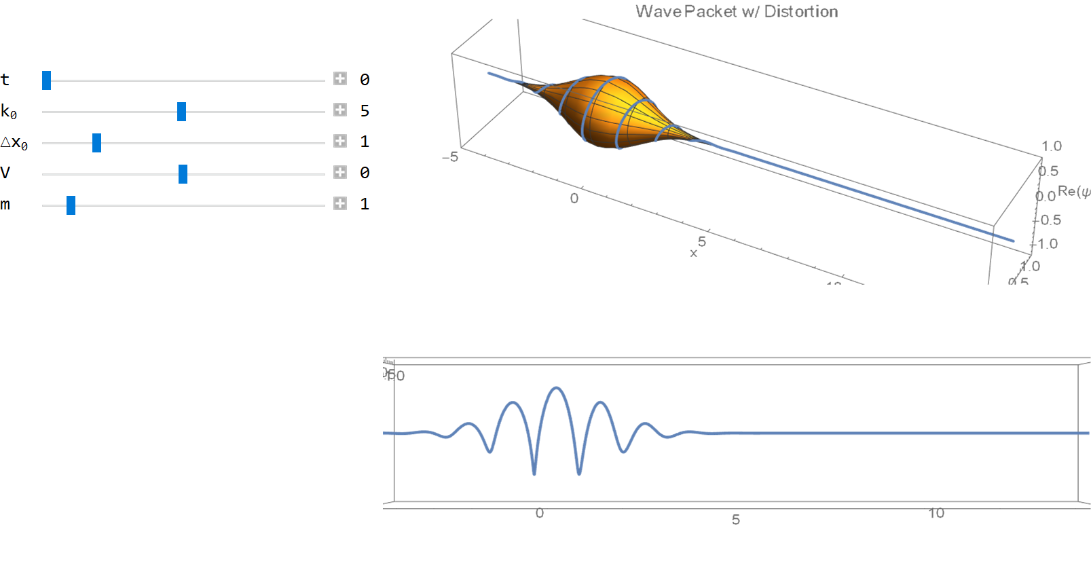
ℏ=1;wave:=ParametricPlot3D[{x,Im[ψ[x,t]],Re[ψ[x,t]]},{x,-5,15},PlotRange{{-5,15},{-1,1},{-1,1}},BoxRatios{5,1,1},PlotStyleThickness[.01]];amplitude:=ParametricPlot3D[x,Abs[ψ[x,t]]Im[],Abs[ψ[x,t]]Re[],{x,-5,15},{θ,-π,π},PlotRange{{-5,15},{-1,1},{-1,1}},BoxRatios{5,1,1},ImageSizeLarge];Grid
θ
θ
Grid
| DynamicShow{wave,amplitude},PlotLabel"Wave Packet w/ Distortion",AxesLabel{"x","Im(ψ)","Re(ψ)"},ImageSizeAction"Clip",ImageSize{500,200},ViewAngle π 24 | |||||||||||||||
SpanFromAbove | DynamicShowwave,ImageSizeAction"Clip",ImageSize{500,200},ViewPointFront,ViewAngle π 16 |
Out[]=