Ordinary Differential Equations
Ordinary Differential Equations
NDSolve[equns, vars, {t, , }]
t
min
t
max
In[]:=
sol=x[t]/.NDSolvex''[t]+0.15x'[t]-x[t]+0.3Cos[t],x[0]-1,x'[0]1,x,{t,0,50}
3
x[t]
Out[]=
InterpolatingFunction[t]


In[]:=
Plot[sol,{t,0,50}]
Out[]=
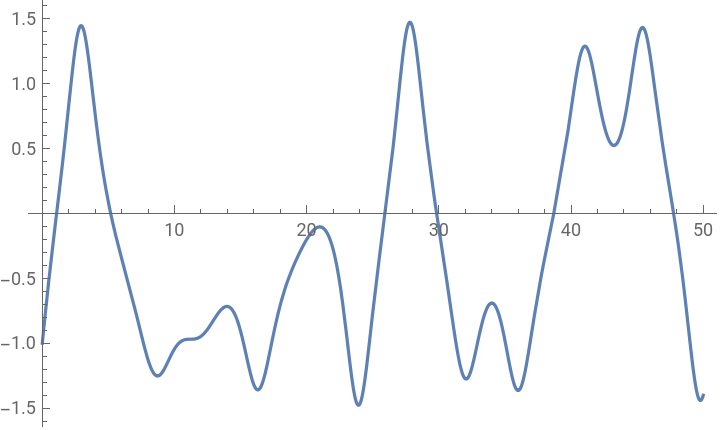
Example: Lorenz Equations
Example: Lorenz Equations
In[]:=
sol={x[t],y[t],x[t]}/.NDSolve[{x'[t]==-3(x[t]-y[t]),y'[t]-x[t]z[t]+26.5x[t]-y[t],z'[t]x[t]y[t]-z[t],x[0]z[0]0,y[0]1},{x,y,z},{t,0,100},MaxSteps∞]
Out[]=
InterpolatingFunction[t],InterpolatingFunction[t],InterpolatingFunction[t]


In[]:=
ParametricPlot3D[sol,{t,0,100},PlotPoints100]
Out[]=

Demonstration of chaos and sensitivity to initial conditions
Demonstration of chaos and sensitivity to initial conditions
Solve the same system with slightly different initial conditions:
In[]:=
sol=First@NDSolve[{x'[t]-3(x[t]-y[t]),y'[t]-x[t]z[t]+26.5x[t]-y[t],z'[t]x[t]y[t]-z[t],x[0]z[0]0,y[0]#},{x,y,z},{t,0,30},MaxSteps∞]&/@{1,0.9,1.1}
Out[]=
xInterpolatingFunction,yInterpolatingFunction,zInterpolatingFunction,xInterpolatingFunction,yInterpolatingFunction,zInterpolatingFunction,xInterpolatingFunction,yInterpolatingFunction,zInterpolatingFunction


In[]:=
sp[tn_]={Specularity[White,30],Orange,Sphere[{x[tn],y[tn],z[tn]}/.sol,1]};Animate[Graphics3D[sp[t],PlotRange{{-15,15},{-20,20},{0,40}},BackgroundBlack],{t,0,30},DefaultDuration15](*Threeballsforthreeequations*)
Out[]=

Partial Differential Equations
Partial Differential Equations
NDSolve[{eqns, ics, bcs}, vars, {t, , }, {x, , }, ...], vars = , , ...}, ics = {[t,x,...] == a, [0,x,...]=b,...}, bcs = {[t,,...] == c, [t,,...]== d, [t,,...] == e, [t,,...]== f}
t
min
t
max
x
min
x
max
{
u
1
u
2
u
1
u
2
u
1
x
min
u
1
x
max
u
2
x
min
u
2
x
max
In[]:=
sol=u[t,x]/.NDSolve[{D[u[t,x],t]D[u[t,x],x,x],u[0,x]0,u[t,0]Sin[t],u[t,5]0},u,{t,0,10},{x,0,5}]
Out[]=
InterpolatingFunction[t,x]

In[]:=
Plot3D[sol,{t,0,10},{x,0,5},PlotRangeAll]
Out[]=

Hybrid Systems
Hybrid Systems
NDSolve[{equn, ics, WhenEvent[pred, action]}, vars, {t, 0, tend}]
Example: Poincare Section of Duffing Equation
Example: Poincare Section of Duffing Equation
Parametric Differential Equations
Parametric Differential Equations
Find a parameter such that x[10] ==0.
Example: Parameter Fitting to Data
Example: Parameter Fitting to Data
Fit a differential equation of the form y’’(t ) = -wy(t), y(0) = a, y’(0) = b:
Differential Algebraic Equations
Differential Algebraic Equations